Regionaler Robotischer Stampflehm: Digital gesteuerte, adaptive Prozessketten für die regionale Fertigung von robotischem Stampflehm
11/2026 – 10/2028
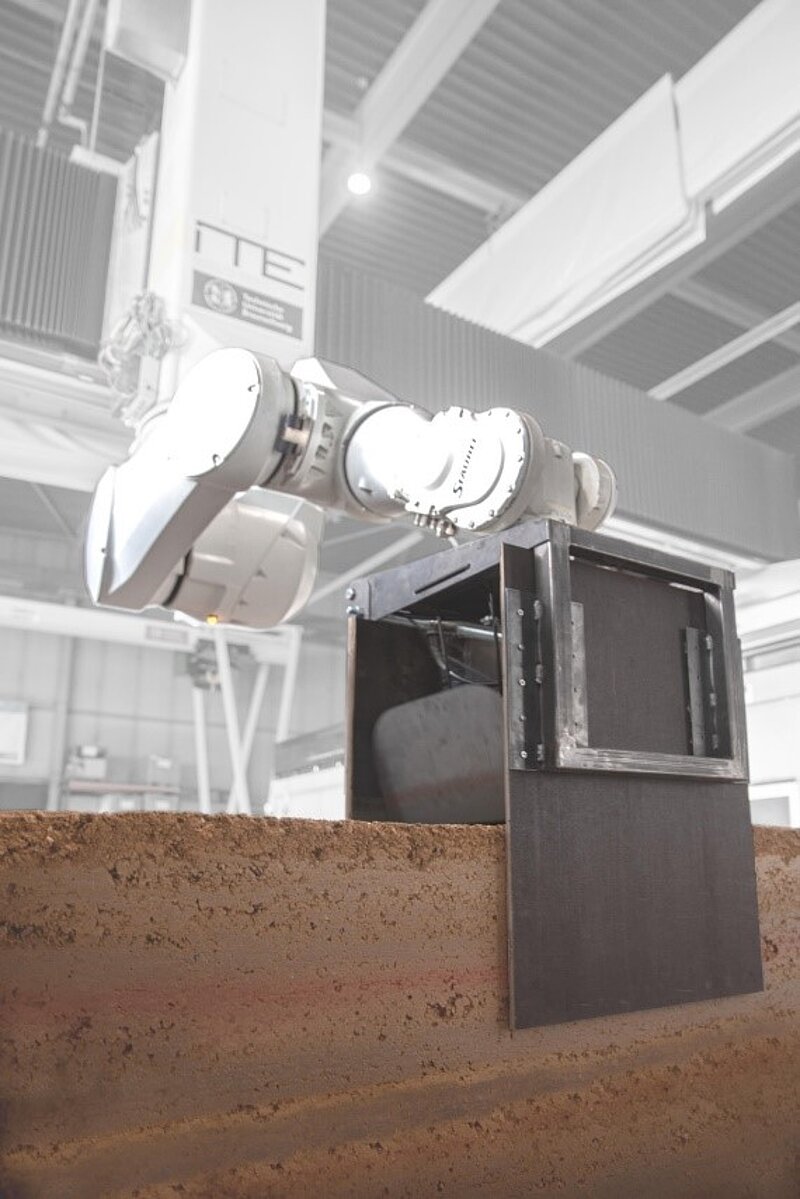
Im Zuge des bereits abgeschlossenen Projektes „Mobiler Robotischer Stampflehm: Vom Labor zur Baustellenfertigung“ wurde ein mobiler Prozess zur robotischen Stampflehmherstellung mit lokal gewonnen Rohmaterialien erforscht. Fokussiert wurde der automatisierte Verarbeitungsprozess, bestehend aus portionierter Zuführung, Verdichtung und Schalung. Dabei wurde absehbar, dass eine durchgehende Automatisierung aller weiteren Prozessschritte nicht im Sinne eines regional anwendbaren Gesamtprozesses ist.
Das Projekt „Regionaler Robotischer Stampflehm“ (RRS) am Institut für Tragwerksentwurf (ITE) der TU Braunschweig geht der Frage nach, wie Synergieeffekte durch die Nutzung regional vorfügbarer Ressourcen (Materialvorkommen, Know-How, Maschinenverfügbarkeit, Unternehmen) durch den gezielten Einsatz von adaptiven, digital kontrollierten RRS-Prozessketten zusammengeführt werden können. Die erfolgreiche Entwicklung des Mobilen Robotischen Stampflehms bildet die Basis, um die vor- und nachgelagerten Prozessschritte und deren Einordnung digital zu kontrollierten und zu regional anpassbaren Prozessketten zusammenzuführen. Da der traditionelle Stampflehmprozess mit regional gewonnenen Rohmaterialien auf händischen und maschinellen Einzelprozessen beruht, stellt sich die Frage, inwieweit vollautomatisierte Prozesse zielführend hinsichtlich einer breiten Anwendung der Stampflehmbauweise sind. Dabei ist es zielführend, alle einzelnen Prozessschritte digital zu kontrollieren, aber den Grad der Automatisierung nach regionalen Kriterien adaptiv anzupassen. Daraus abgeleitet soll erforscht werden, wie und wo automatisierte, mechanisierte und manuelle Prozesse digital kontrolliert zusammengeführt werden können. Als zielführend wird dabei eine vom Grad der Automatisierung unabhängige, übergeordnete digitale Kontrolle aller Einzelprozesse angesehen, welche adaptiv und direkt implementierbar ist.